
 ROS 2 / SLAM
LiDAR ROS 2 AMR - Robot Tự Hành Lập Bản Đồ
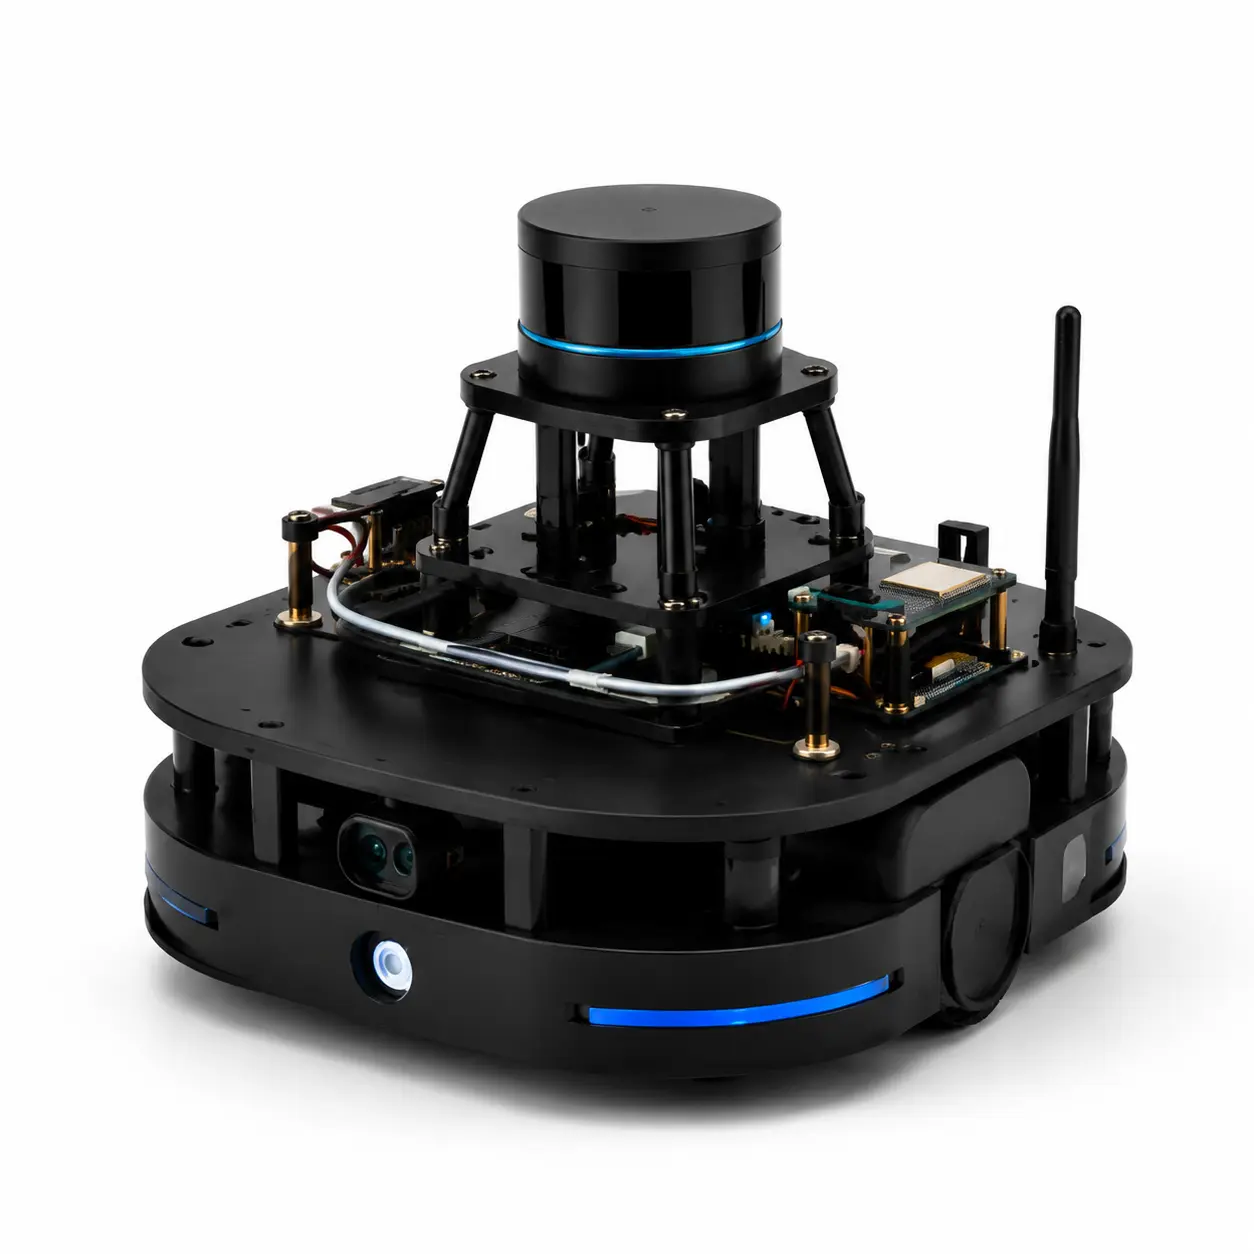
Robot AMR dạng tròn tích hợp LiDAR quét 360°, encoder và IMU, xây dựng trên ROS 2 để thực hành SLAM, Nav2, lập bản đồ và điều hướng tự động trong phòng lab.
- ✓Tạo bản đồ 2D từ dữ liệu LiDAR và odometry
- ✓Cấu hình Nav2 để lập kế hoạch đường đi và né chướng ngại
- ✓Quan sát topic, TF, sensor data và bản đồ trên RViz
- ✓Mô phỏng trước trên Gazebo rồi triển khai lên robot thật
Độ tuổi16 tuổi trở lên
Thời lượng24–30 giờ
Mức độNâng cao → nghiên cứu
LiDAR ROS 2 AMR
Robot AMR dạng tròn tích hợp LiDAR quét 360°, encoder và IMU, xây dựng trên ROS 2 để thực hành SLAM, Nav2, lập bản đồ và điều hướng tự động trong phòng lab.
Bộ kit được xây dựng như một dự án liên môn: học sinh bắt đầu từ lắp ráp kết cấu, nối mạch điện, kiểm tra cảm biến và từng bước chuyển sang lập trình hành vi. Mỗi lần thử là một vòng lặp thiết kế — quan sát, tìm lỗi, điều chỉnh và kiểm chứng.
Giá trị nổi bật
- ✓Tạo bản đồ 2D từ dữ liệu LiDAR và odometry
- ✓Cấu hình Nav2 để lập kế hoạch đường đi và né chướng ngại
- ✓Quan sát topic, TF, sensor data và bản đồ trên RViz
- ✓Mô phỏng trước trên Gazebo rồi triển khai lên robot thật
Phù hợp triển khai cho
Trong bộ sản phẩm có gì?
Đế AMR tròn khung kim loại
LiDAR 2D quét 360°
Động cơ encoder, IMU và driver
Máy tính nhúng chạy Ubuntu
Pin, bộ sạc và nút dừng
Workspace ROS 2 cùng giáo trình SLAM–Nav2
Lưu ý sử dụng an toàn
Thiết lập vận tốc và vùng cấm phù hợp không gian. Không phụ thuộc duy nhất vào phần mềm tránh vật cản; luôn có người giám sát và nút dừng vật lý trong tầm tay.
Luôn đọc toàn bộ hướng dẫn trước khi đấu nối và vận hành thiết bị.Đã có bộ kit này?
Mở hướng dẫn từng bước và bắt đầu dự án ngay.