
 Điều khiển PID
Robot Tự Cân Bằng - Thực Hành Điều Khiển PID
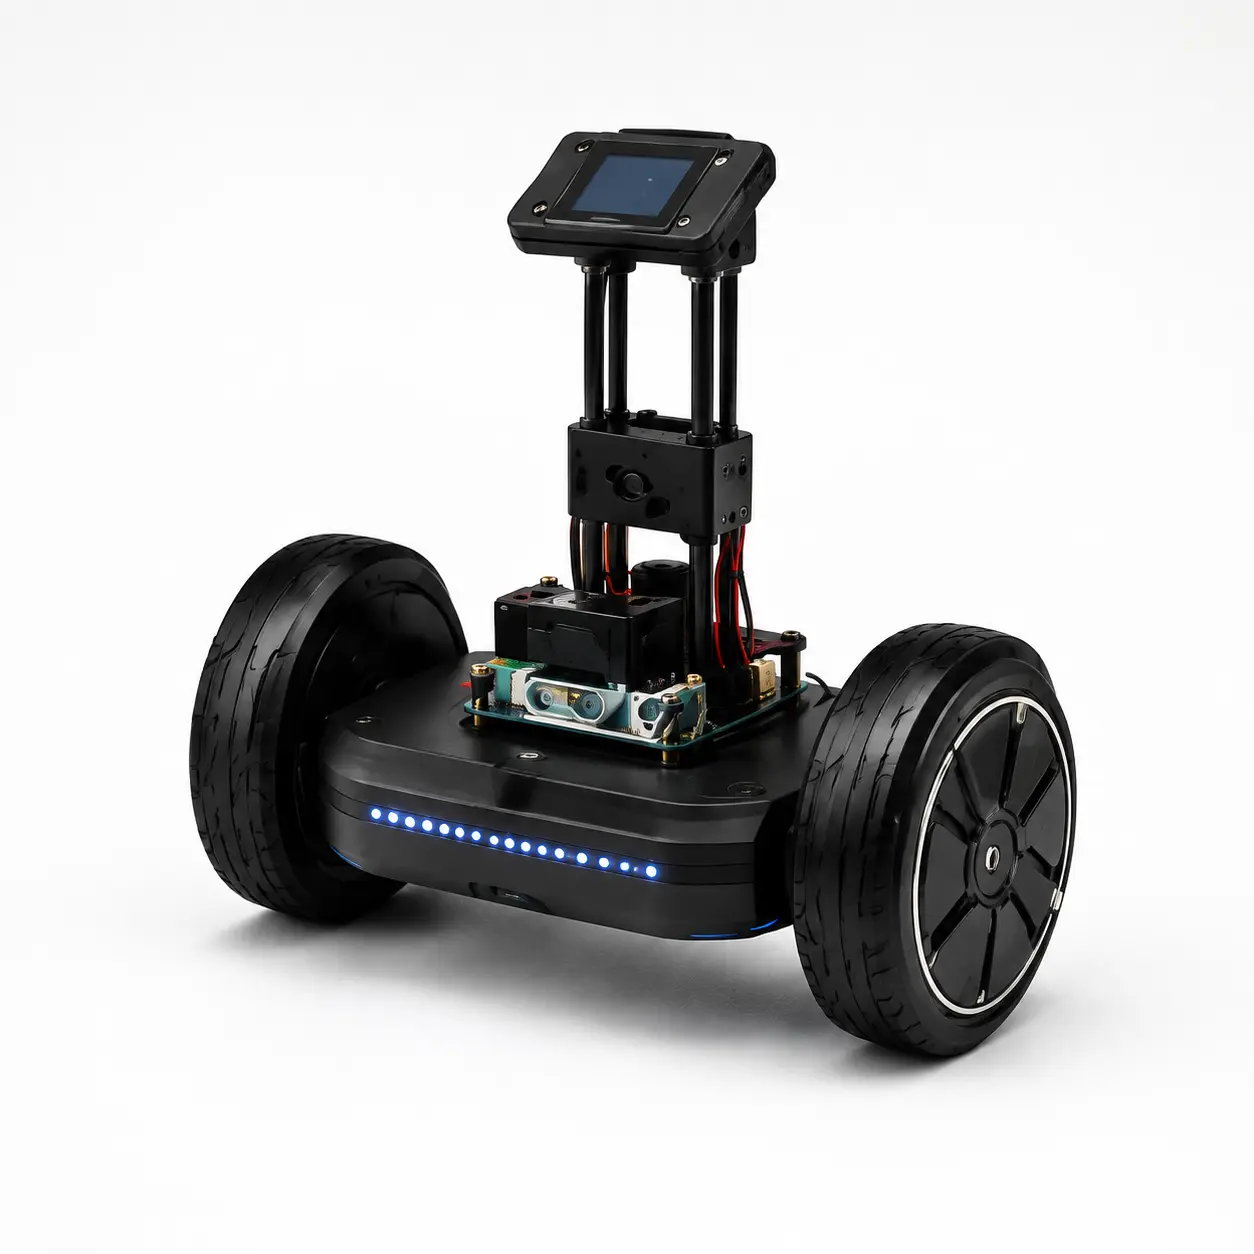
Robot hai bánh có thân đứng và màn hình điều khiển, dùng IMU, encoder và vòng điều khiển PID để giữ thăng bằng, di chuyển theo lệnh và phục hồi sau nhiễu nhỏ.
- ✓Đọc gia tốc, con quay hồi chuyển và lọc góc nghiêng
- ✓Hiểu vai trò của ba thành phần P, I, D qua thực nghiệm
- ✓Điều khiển đồng thời góc cân bằng, tốc độ và hướng quay
- ✓Ghi đồ thị đáp ứng để tinh chỉnh hệ thống có phương pháp
Độ tuổi14 tuổi trở lên
Thời lượng10–14 giờ
Mức độTrung cấp
Robot Tự Cân Bằng PID
Robot hai bánh có thân đứng và màn hình điều khiển, dùng IMU, encoder và vòng điều khiển PID để giữ thăng bằng, di chuyển theo lệnh và phục hồi sau nhiễu nhỏ.
Bộ kit được xây dựng như một dự án liên môn: học sinh bắt đầu từ lắp ráp kết cấu, nối mạch điện, kiểm tra cảm biến và từng bước chuyển sang lập trình hành vi. Mỗi lần thử là một vòng lặp thiết kế — quan sát, tìm lỗi, điều chỉnh và kiểm chứng.
Giá trị nổi bật
- ✓Đọc gia tốc, con quay hồi chuyển và lọc góc nghiêng
- ✓Hiểu vai trò của ba thành phần P, I, D qua thực nghiệm
- ✓Điều khiển đồng thời góc cân bằng, tốc độ và hướng quay
- ✓Ghi đồ thị đáp ứng để tinh chỉnh hệ thống có phương pháp
Phù hợp triển khai cho
Trong bộ sản phẩm có gì?
Khung robot hai bánh và trụ đứng
2 động cơ encoder và driver
ESP32 cùng IMU 6 trục
Màn hình trạng thái
Pin, bộ sạc và công tắc nguồn
Code mẫu PID và phiếu thực hành
Lưu ý sử dụng an toàn
Thử trên sàn phẳng, thoáng và giới hạn tốc độ. Giữ robot bằng giá đỡ khi nạp tham số PID ban đầu; tránh để bánh quay tự do gần tay hoặc dây điện.
Luôn đọc toàn bộ hướng dẫn trước khi đấu nối và vận hành thiết bị.Đã có bộ kit này?
Mở hướng dẫn từng bước và bắt đầu dự án ngay.